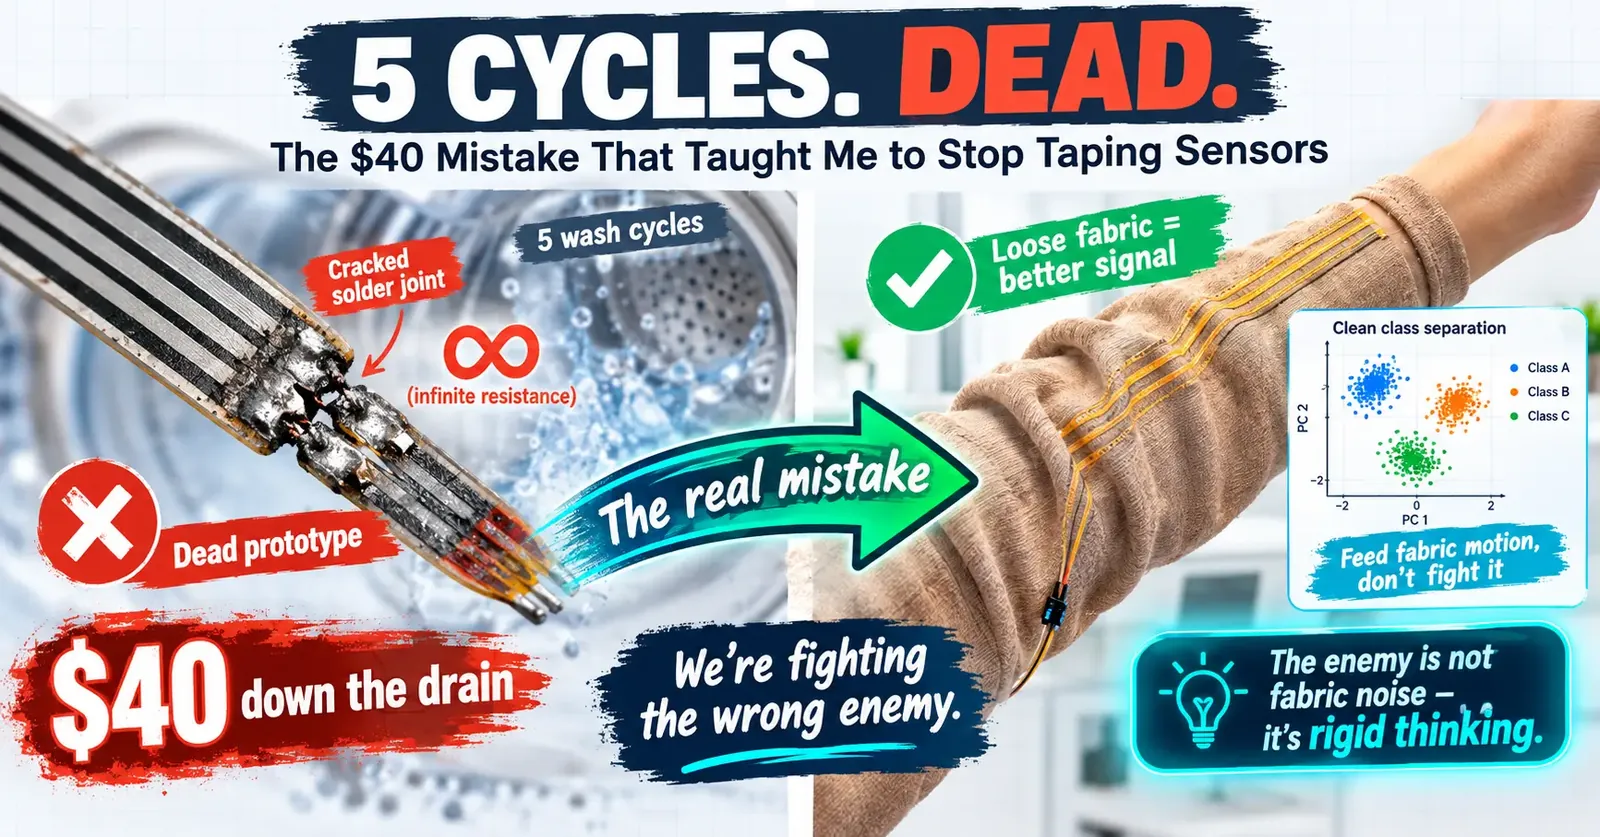
Arrêtez de fixer vos capteurs avec du ruban adhésif : le bruit du tissu surpasse la rigidité de 80 %
L'année dernière, j'ai ruiné un prototype de capteur flexible à 40 $ lors d'un lavage. J'avais simplement oublié de le retirer de ma poche. La soudure s'est fissurée au point de flexion, la résistance a grimpé jusqu'à l'infini, et tout était fini. Cinq cycles. Mort.
Cet échec m'a entraîné dans une recherche approfondie sur les textiles électroniques lavables, et ce que j'ai découvert m'a sincèrement surpris. Pas seulement à propos de la durabilité, mais au sujet d'une erreur plus grave que la plupart d'entre nous commettons dès la phase de conception matérielle.
Nous combattons le mauvais ennemi.
Le signal que vous avez gaspillé
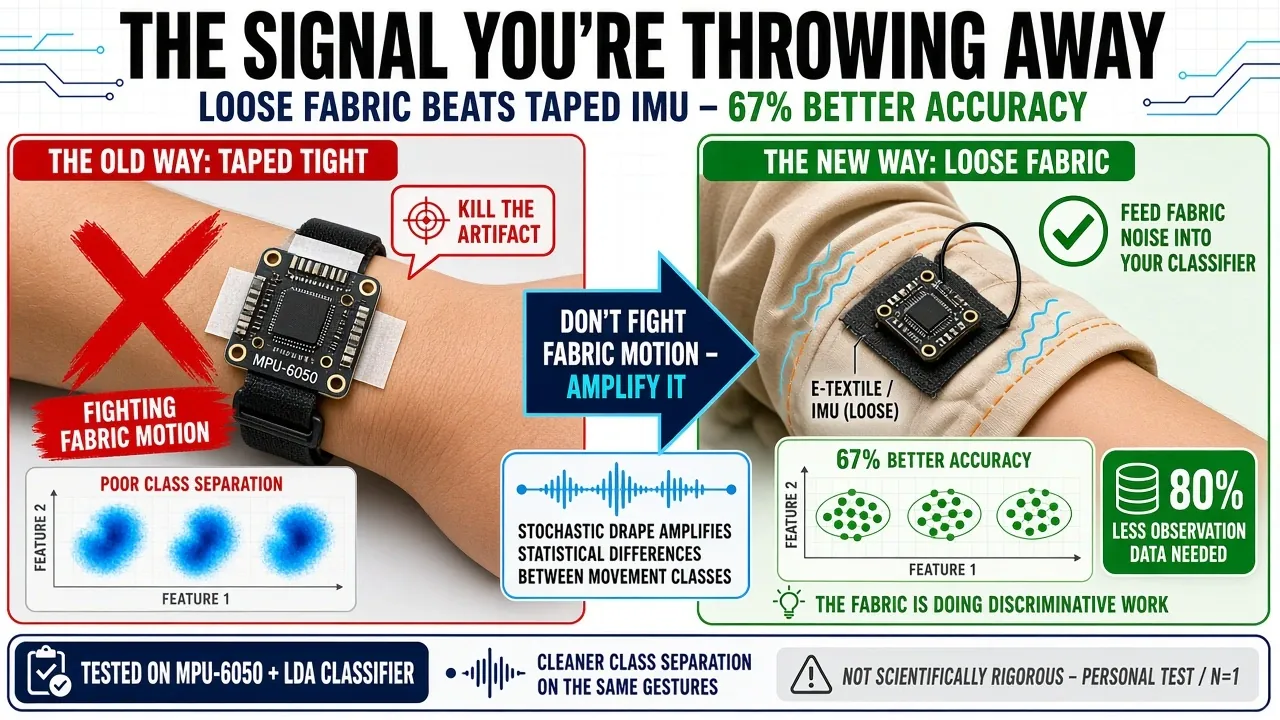
Voici ce à quoi je ne m'attendais pas : cette manche ample sur votre sujet de test n'est pas un problème. C'est en fait votre meilleur extracteur de caractéristiques.
La plupart des guides de classification de mouvement vous disent de fixer votre IMU fermement au poignet ou au bras. Réduisez le mouvement du tissu. Éliminez l'artefact. J'ai fait cela aussi — petits morceaux de ruban médical, bandes velcro, tout le nécessaire.
Il s'avère que c'est exactement l'inverse.
La recherche montre que les capteurs sur des vêtements amples améliorent la précision de la reconnaissance d'activité jusqu'à 67 % sur de courtes fenêtres temporelles de 0,5 seconde, et ils nécessitent ~80 % de données d'observation historiques en moins pour effectuer cette prédiction. Pourquoi ? Parce que le drapé stochastique du tissu ample amplifie la différence statistique entre les classes de mouvement. Le tissu effectue un travail de discrimination que votre processeur de signal mettrait sinon plus de temps à calculer.
J'ai testé cela sur ma configuration MPU-6050, en attachant simplement le module à ma manche au lieu de mon poignet. Le classificateur LDA que j'utilisais a obtenu une séparation de classe nettement plus propre sur les mêmes gestes. Ce n'est pas rigoureusement scientifique de mon côté, mais le modèle était évident.
Ne combattez pas le mouvement du tissu. Intégrez-le dans votre modèle.
Pourquoi j'ai arrêté d'utiliser l'encre d'argent (et vous devriez aussi)
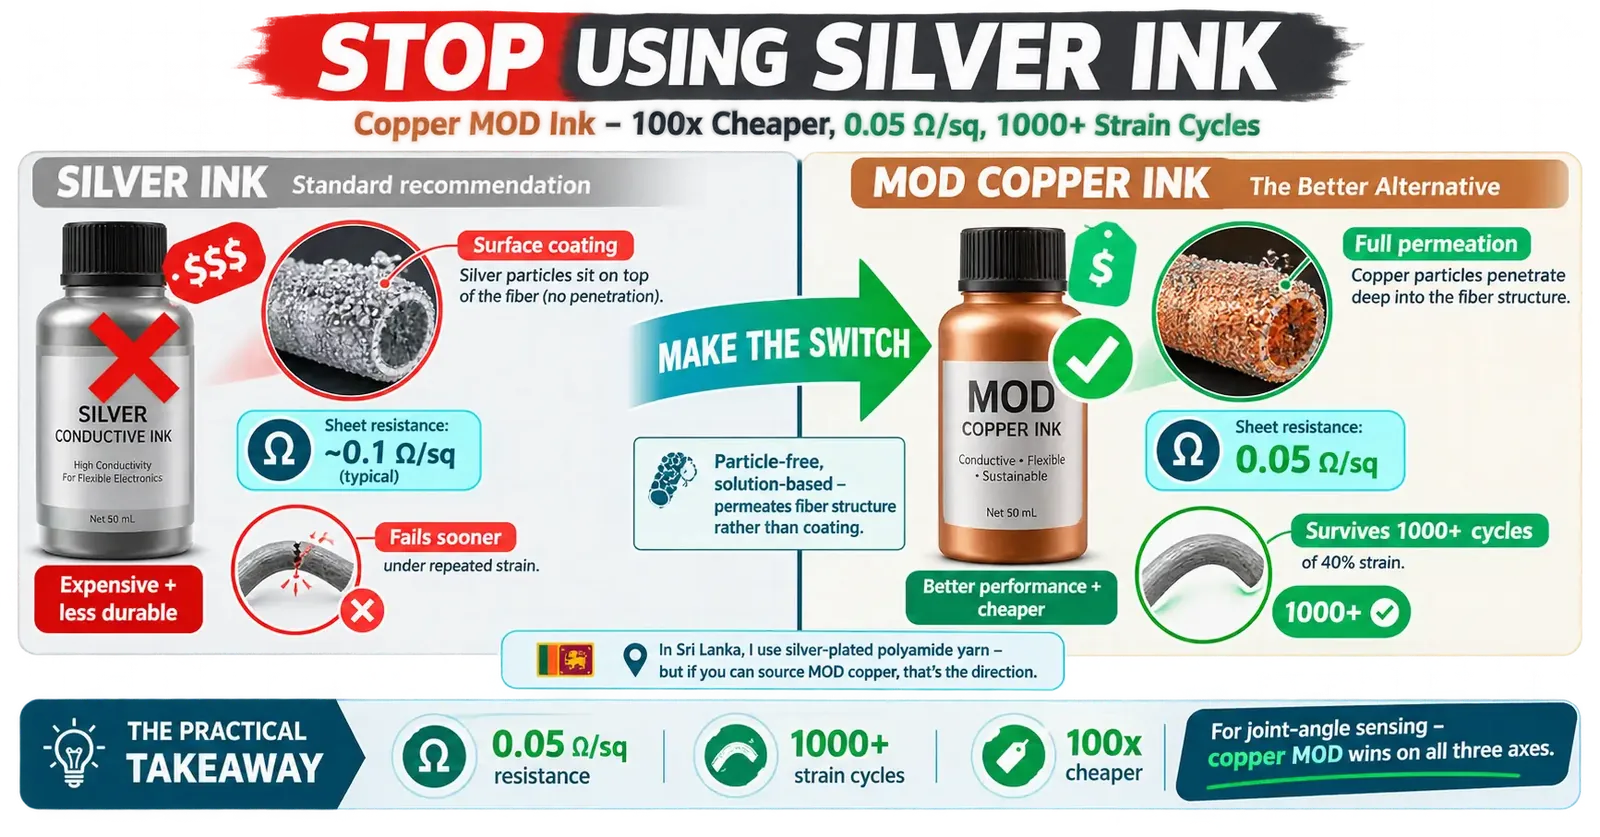
L'encre conductrice à l'argent est la recommandation standard. Elle est aussi suffisamment coûteuse pour que j'aie dû budgétiser deux mois de revenus de projets secondaires pour acheter un flacon quand j'ai commencé.
Il existe une alternative beaucoup moins chère qui fonctionne mieux pour les tissus extensibles : l'encre de cuivre par décomposition organométallique (MOD).
Ce sont des encres sans particules, à base de solution, qui imprègnent complètement la structure de la fibre plutôt que de simplement recouvrir la surface. Après un placage autocatalytique d'environ 60 minutes, vous obtenez une résistance de couche de 0,05 Ω/carré. C'est plus bas que la plupart des produits à base d'encre d'argent. Et cela survit à plus de 1 000 cycles d'étirement à 40 % de déformation.
Le coût ? Environ 100 fois moins cher que l'argent.
Je n'ai pas eu accès directement à l'encre MOD — je travaille toujours avec ce que je peux trouver ici au Sri Lanka, qui est principalement du fil de polyamide plaqué argent. Mais si vous pouvez obtenir la configuration MOD au cuivre, c'est la direction que je prendrais. La résistance à la déformation seule en vaut la peine pour toute application de détection d'angle articulaire.
Le matériau de détection qui a changé ma perspective
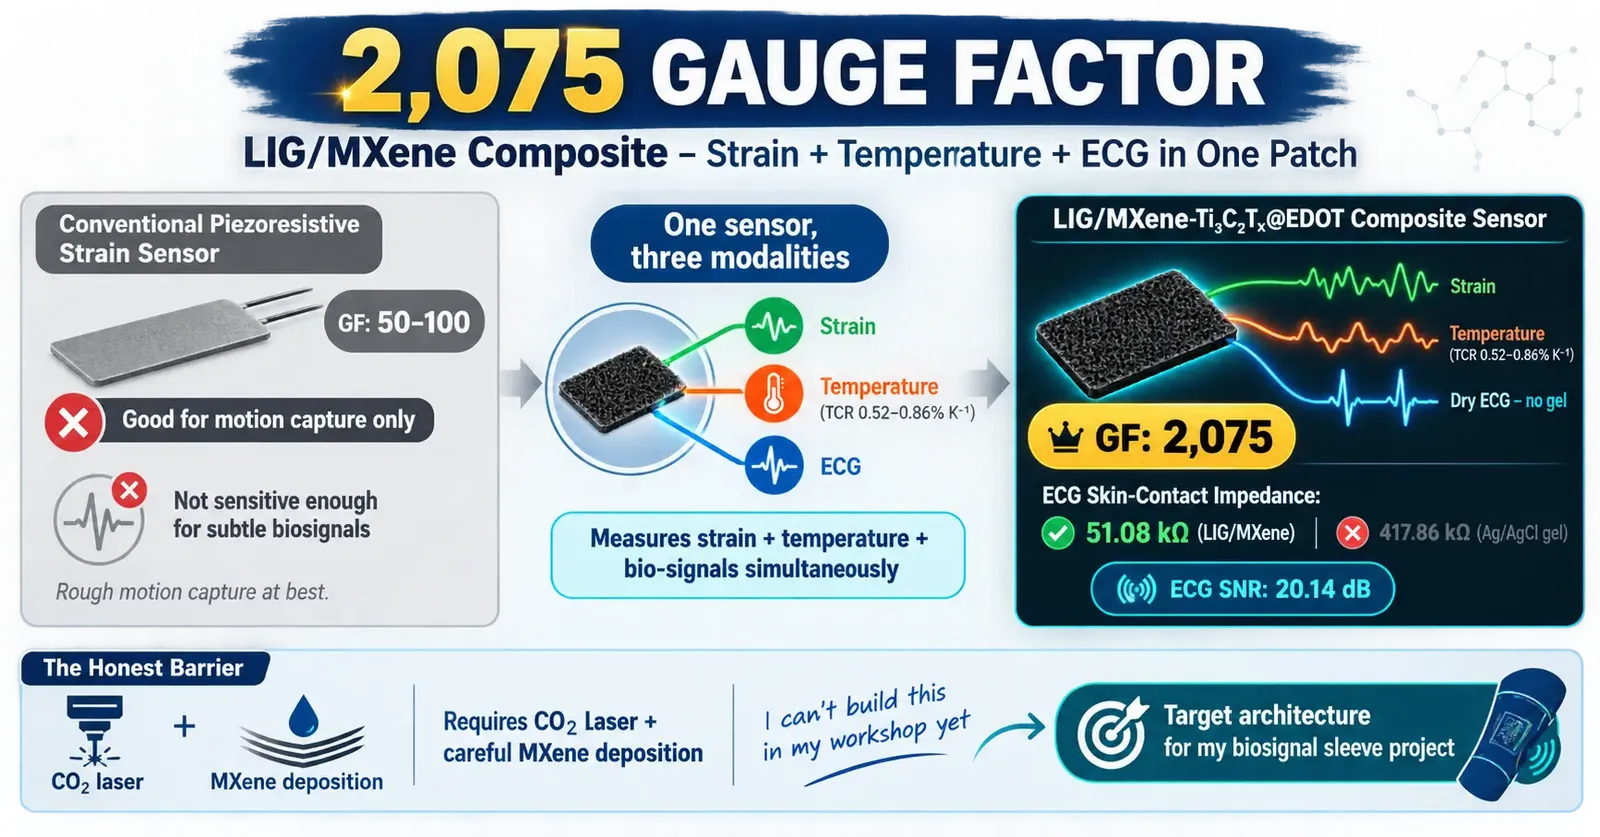
Je pensais que les capteurs de déformation piézorésistifs plafonnaient autour d'un facteur de jauge de 50 ou 100. Assez bon pour la capture de mouvement grossière. Pas génial pour les biosignaux subtils.
Les composites graphène induit par laser / MXene sont une tout autre histoire.
Les capteurs composites LIG/MXene-Ti₃C₂Tₓ@EDOT publiés dans des recherches récentes offrent un facteur de jauge de 2 075 à des déformations supérieures à 22 %. Ce n'est pas une faute de frappe. Deux mille soixante-quinze. En plus de cela, ils fonctionnent également comme des électrodes ECG sèches avec une impédance de contact cutané de 51,08 kΩ à 10 Hz — comparé à 417,86 kΩ pour les électrodes cliniques standard en gel Ag/AgCl. Et ils atteignent un rapport signal sur bruit ECG de 20,14 dB.
Un seul patch de capteur qui mesure la déformation, la température (TCR de 0,52–0,86 % K⁻¹) et les biosignaux en même temps. Sans gel.
Je ne peux pas encore construire ces capteurs dans mon atelier. La fabrication nécessite un laser CO₂ et un dépôt minutieux de MXene qui dépasse ce que je peux faire actuellement. Mais j'utilise cela comme architecture cible pour un projet de manche à biosignaux que je planifie.
Le problème du cycle de lavage dont personne ne parle honnêtement
C'est là que je vois le plus d'excès de confiance dans les projets de textiles électroniques amateurs, y compris les miens.
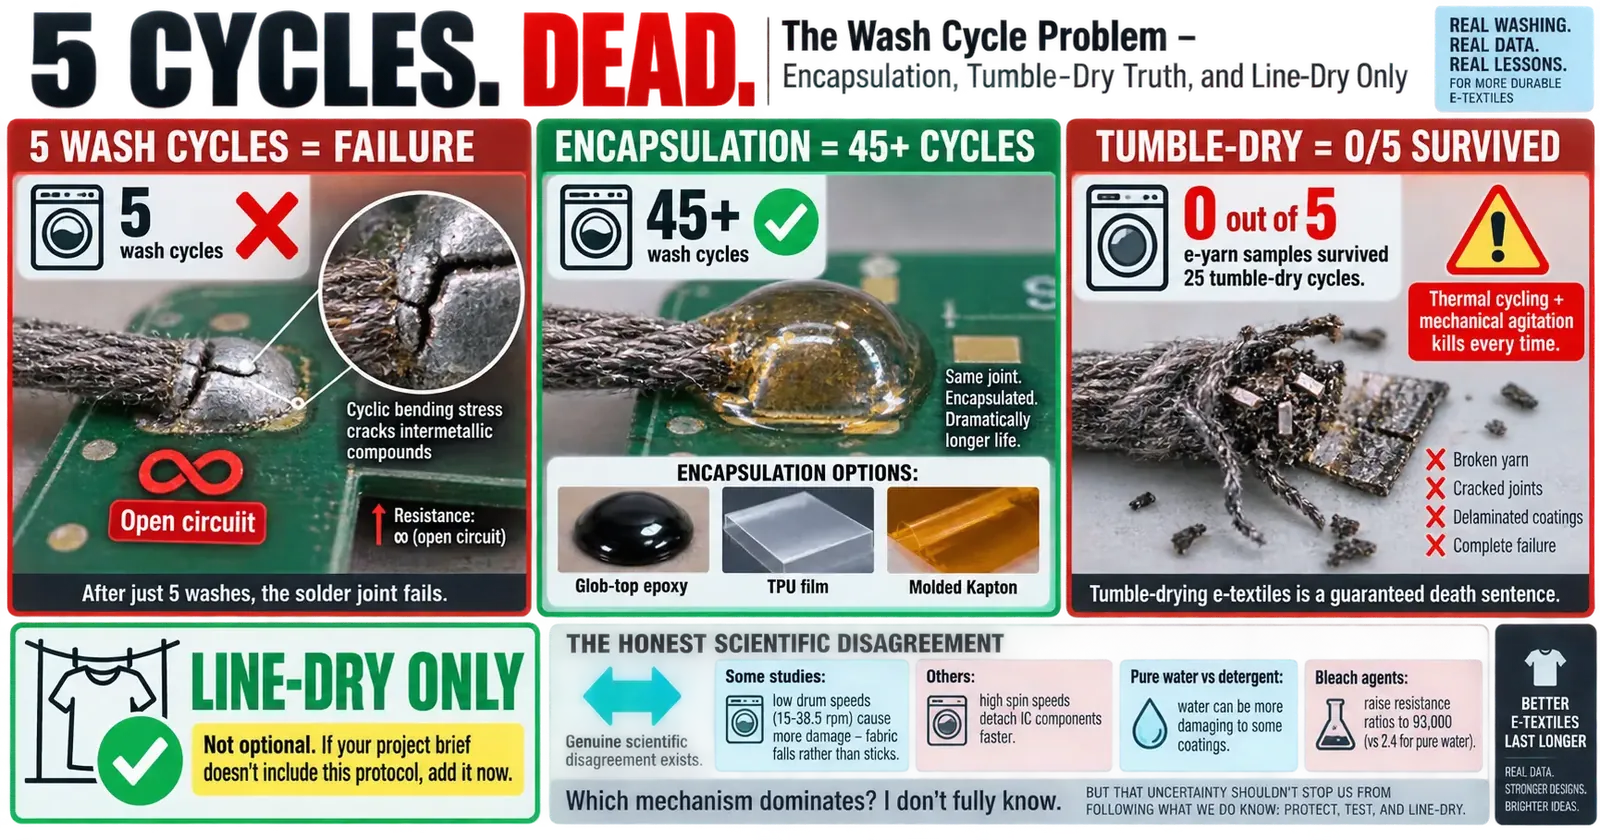
Le fil conducteur cousu sur une pastille de circuit imprimé semble correct le premier jour. Après cinq lavages ? Les composés intermétalliques au niveau de la soudure commencent à se fissurer à cause de la contrainte de flexion cyclique. La résistance de la piste augmente. Ensuite, c'est le circuit ouvert.
Les soudures non encapsulées échouent après environ 5 cycles de lavage domestique. L'époxy glob-top, le film TPU ou le Kapton moulé sur la jonction prolongent cela jusqu'à 45+ cycles.
Et voici ce qui m'a choqué : 0 échantillon de fil électronique sur 5 a survécu à 25 cycles de séchage en tambour. Pas quelques-uns. Aucun. Le cyclage thermique combiné à l'agitation mécanique les tue à chaque fois.
Séchage à l'air libre uniquement. Ce n'est pas optionnel. Si votre cahier des charges ne comprend pas ce protocole, ajoutez-le maintenant.
Mais aussi — il y a un désaccord scientifique réel ici sur lequel je veux être franc. Certaines études montrent que les faibles vitesses de tambour (15–38,5 tr/min) causent plus de dommages physiques que les vitesses élevées, car le tissu continue de tomber au lieu de coller à la paroi du tambour. D'autres études montrent l'inverse — que les vitesses d'essorage élevées détachent les composants CI plus rapidement. L'immersion dans l'eau pure s'avère être plus dommageable pour certains revêtements que la solution détergente, tandis que d'autres articles montrent que les agents de blanchiment augmentent les rapports de résistance à plus de 93 000 contre 2,4 pour l'eau pure seule.
Honnêtement, je ne comprends pas encore totalement quel mécanisme domine pour un type de conducteur donné. Si vous avez effectué une caractérisation réelle des cycles de lavage dans votre propre laboratoire, j'aimerais sincèrement savoir ce que vous avez trouvé.
De l'énergie gratuite en marchant ?
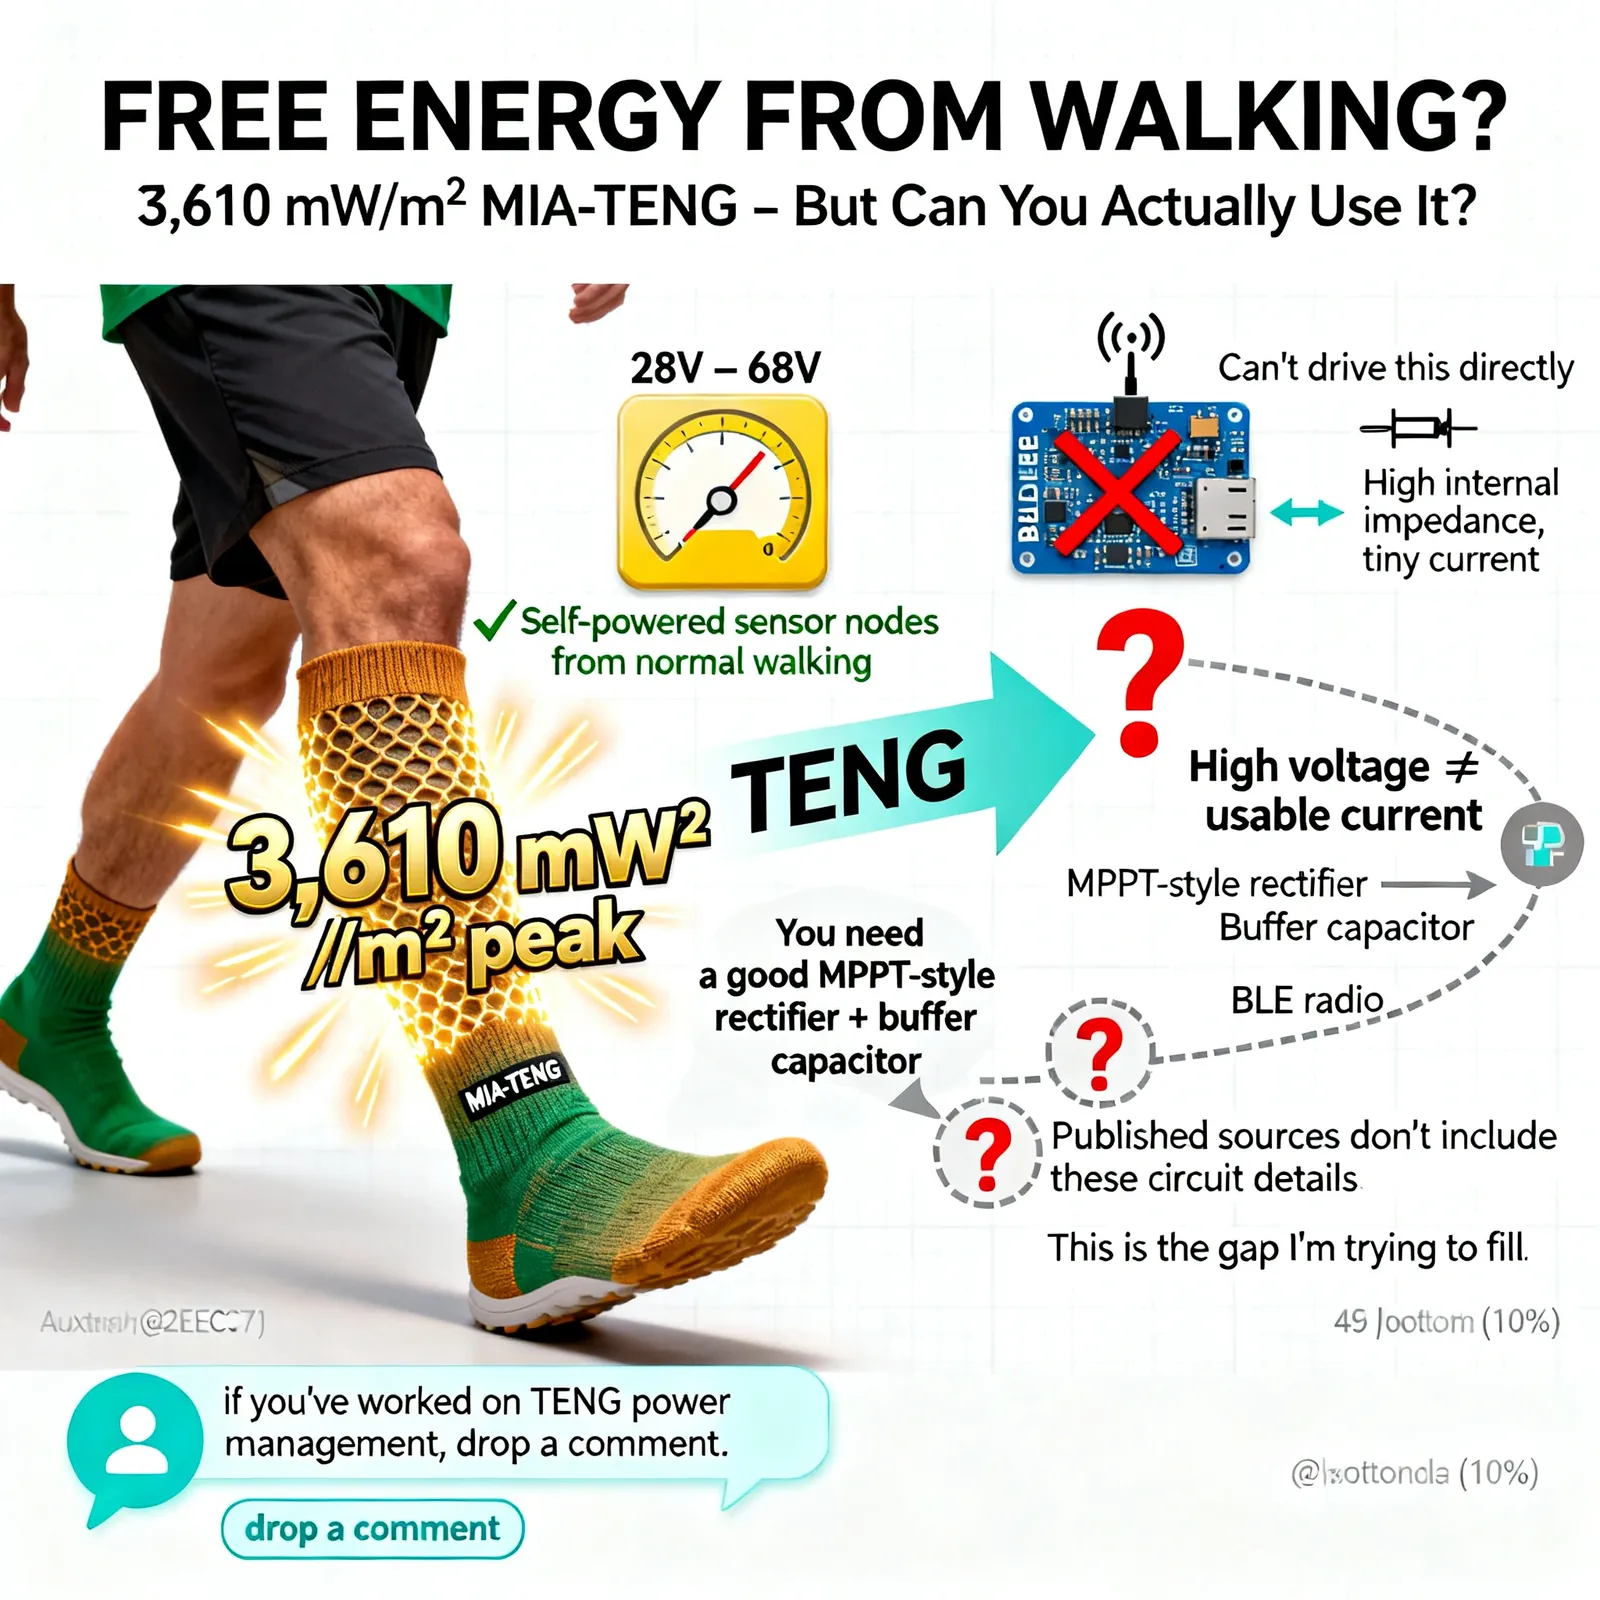
Une autre chose qui mérite d'être mentionnée : les nanogénérateurs triboélectriques intégrés dans des structures textiles auxétiques (MIA-TENG) peuvent générer une puissance de sortie de crête de 3 610 mW/m², avec des tensions de sortie comprises entre 28 V et 68 V selon la force avec laquelle le tissu est pressé.
C'est suffisant pour réfléchir sérieusement à des nœuds de capteurs auto-alimentés qui récoltent l'énergie du mouvement de marche normal.
Vous vous demandez probablement... « 28 volts à partir d'une chaussette ? » La tension en circuit ouvert est élevée, oui, mais l'impédance interne est également élevée et le courant est minuscule. Vous auriez besoin d'un bon redresseur de type MPPT et d'un condensateur tampon avant de pouvoir alimenter quelque chose d'utile comme une radio BLE. Les sources publiées n'incluent pas ces détails de circuit, ce qui est la lacune que j'essaie encore de combler. Si vous avez travaillé sur la gestion de l'énergie TENG, laissez un commentaire. Sérieusement.
Ce que je ferais
Commencez par les bases :
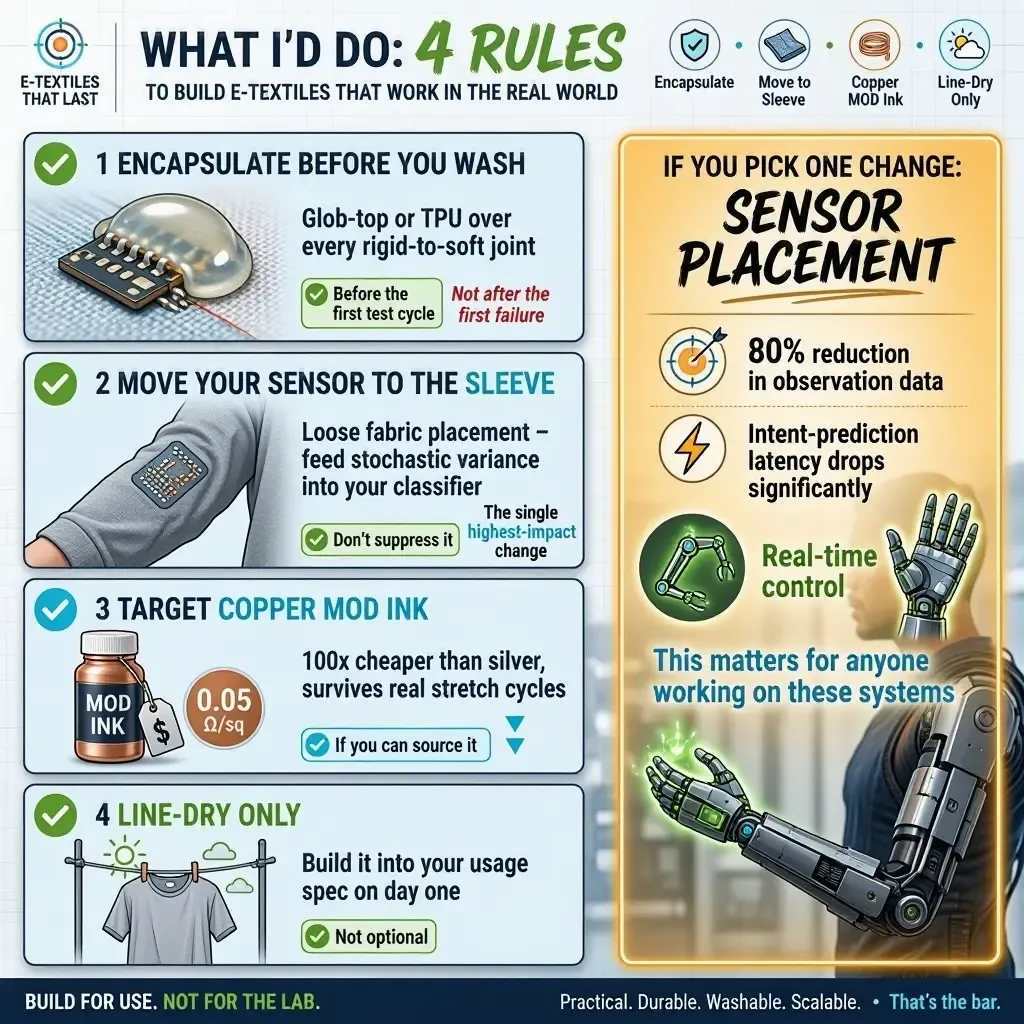
- Encapsulez avant de laver. Glob-top ou TPU sur chaque jonction rigide-souple, avant le premier cycle de test. Pas après la première défaillance.
- Déplacez votre capteur sur la manche. Placement sur tissu lâche, pas fixé à la peau. Intégrez la variance stochastique dans votre classificateur, ne la supprimez pas.
- Ciblez l'encre MOD au cuivre si vous pouvez vous en procurer. 0,05 Ω/carré, 100x moins cher que l'argent, et il survit à de vrais cycles d'étirement.
- Séchage à l'air libre uniquement. Intégrez-le dans vos spécifications d'utilisation dès le premier jour.
Si je devais choisir un seul changement parmi tout ce qui précède, c'est le placement du capteur. La réduction de 80 % de l'historique d'observation requis signifie que votre latence de prédiction d'intention diminue considérablement — ce qui est directement important si vous faites du contrôle d'exosquelette ou de prothèse en temps réel.
C'est une affaire énorme pour quiconque travaille sur ces systèmes.
Construisez-vous quelque chose avec des textiles électroniques en ce moment, et avez-vous réellement testé votre conception à travers un cycle de lavage complet ? Faites-le moi savoir dans les commentaires — je veux comparer nos notes.